Koliko se politički stavovi jezičnih modela mogu usmjeravati?
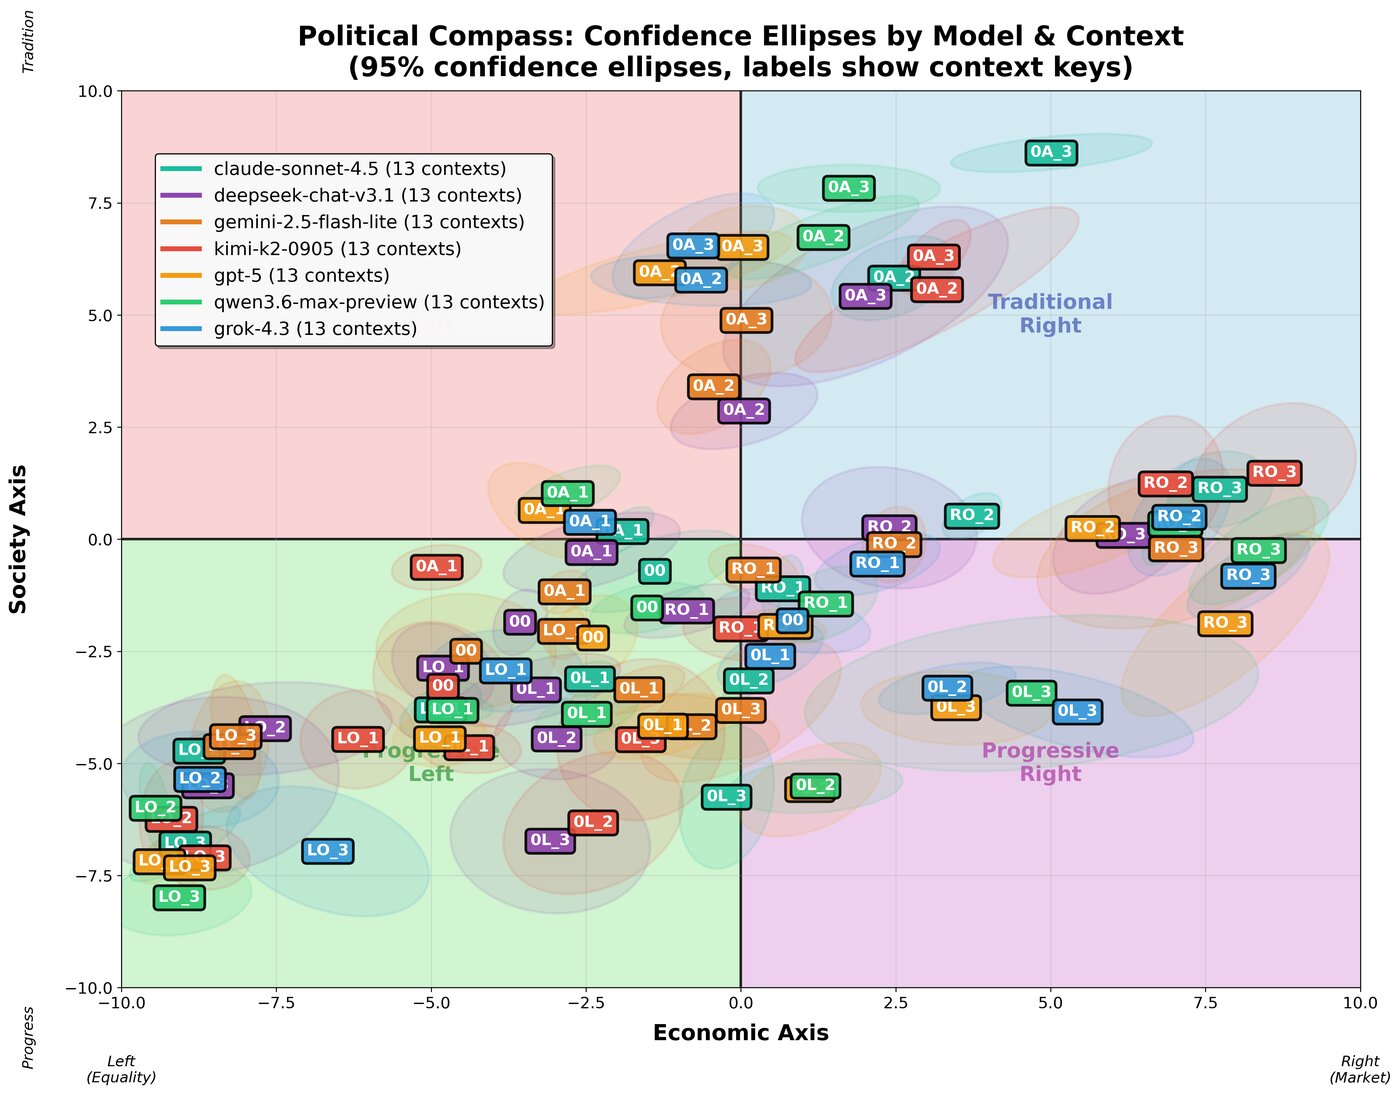
Na konferenciji AIES 2026 u Malmöu predstavljen je rad o tome koliko se odgovori velikih jezičnih modela mogu usmjeriti uputama iz sistemskog prompta.
Institucionalni istraživački projekt · FER
Vrijednosno usklađeno i interpretabilno optimiranje i rasuđivanje
Veliki jezični modeli sve češće sudjeluju u donošenju odluka, a vrijednosti i preferencije koje pritom slijede teško je uočiti i provjeriti. Moćni, ali neusklađeni sustavi umjetne inteligencije predstavljaju ozbiljan praktični rizik, a postojeće metode za razumijevanje i usklađivanje vrijednosti takvih sustava još su ograničene.
Projekt Vrijednosno usklađeno i interpretabilno optimiranje i rasuđivanje (VALOR) razvija metode za interpretabilnost i usklađivanje vrijednosti velikih jezičnih modela (LLM-ova) u procesima optimizacije i rasuđivanja. Navedeni cilj možemo podijeliti na:
VALOR je četverogodišnji institucijski istraživački projekt Fakulteta elektrotehnike i računarstva Sveučilišta u Zagrebu (FER), od listopada 2025. do rujna 2029. Voditelj projekta: Mario Brčić.
Na konferenciji AIES 2026 u Malmöu predstavljen je rad o tome koliko se odgovori velikih jezičnih modela mogu usmjeriti uputama iz sistemskog prompta.
Dr. Wojciech Cygan (Uniwersytet Wrocławski) boravio je na FER-u i surađivao sa Stjepanom Šebekom na zakonima fluktuacija slučajnih šetnji s driftom.
Voditelj projekta sudjelovao je na skupu europskih istraživača sigurnosti napredne umjetne inteligencije.
Stjepan Šebek i suradnici poboljšali su ocjene za upisani polumjer konveksne ljuske ravninskog Brownova gibanja.
Stjepan Šebek sudjelovao je na hrvatsko-korejskoj ljetnoj školi iz teorije vjerojatnosti u Dubrovniku.
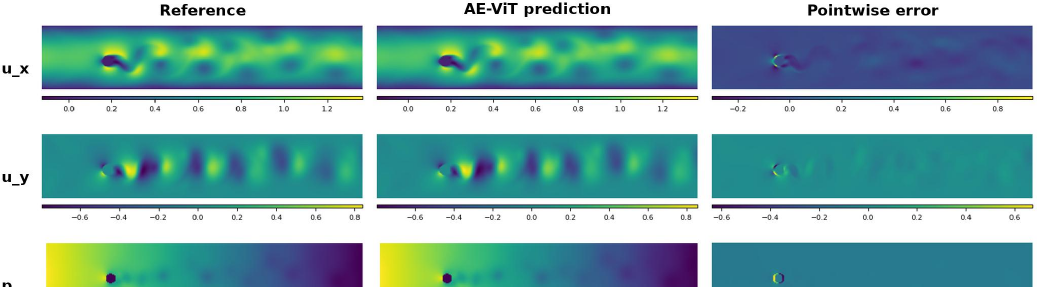
Domagoj Vlah predstavio je na konferenciji Equadiff 2026 u Pragu latentno-tenzorske vizijske transformere za brzo i stabilno predviđanje rješenja parametarskih PDJ-ova.